

打造人形机器人通用智能
Accelerate Humanoid General Intelligence with Delta
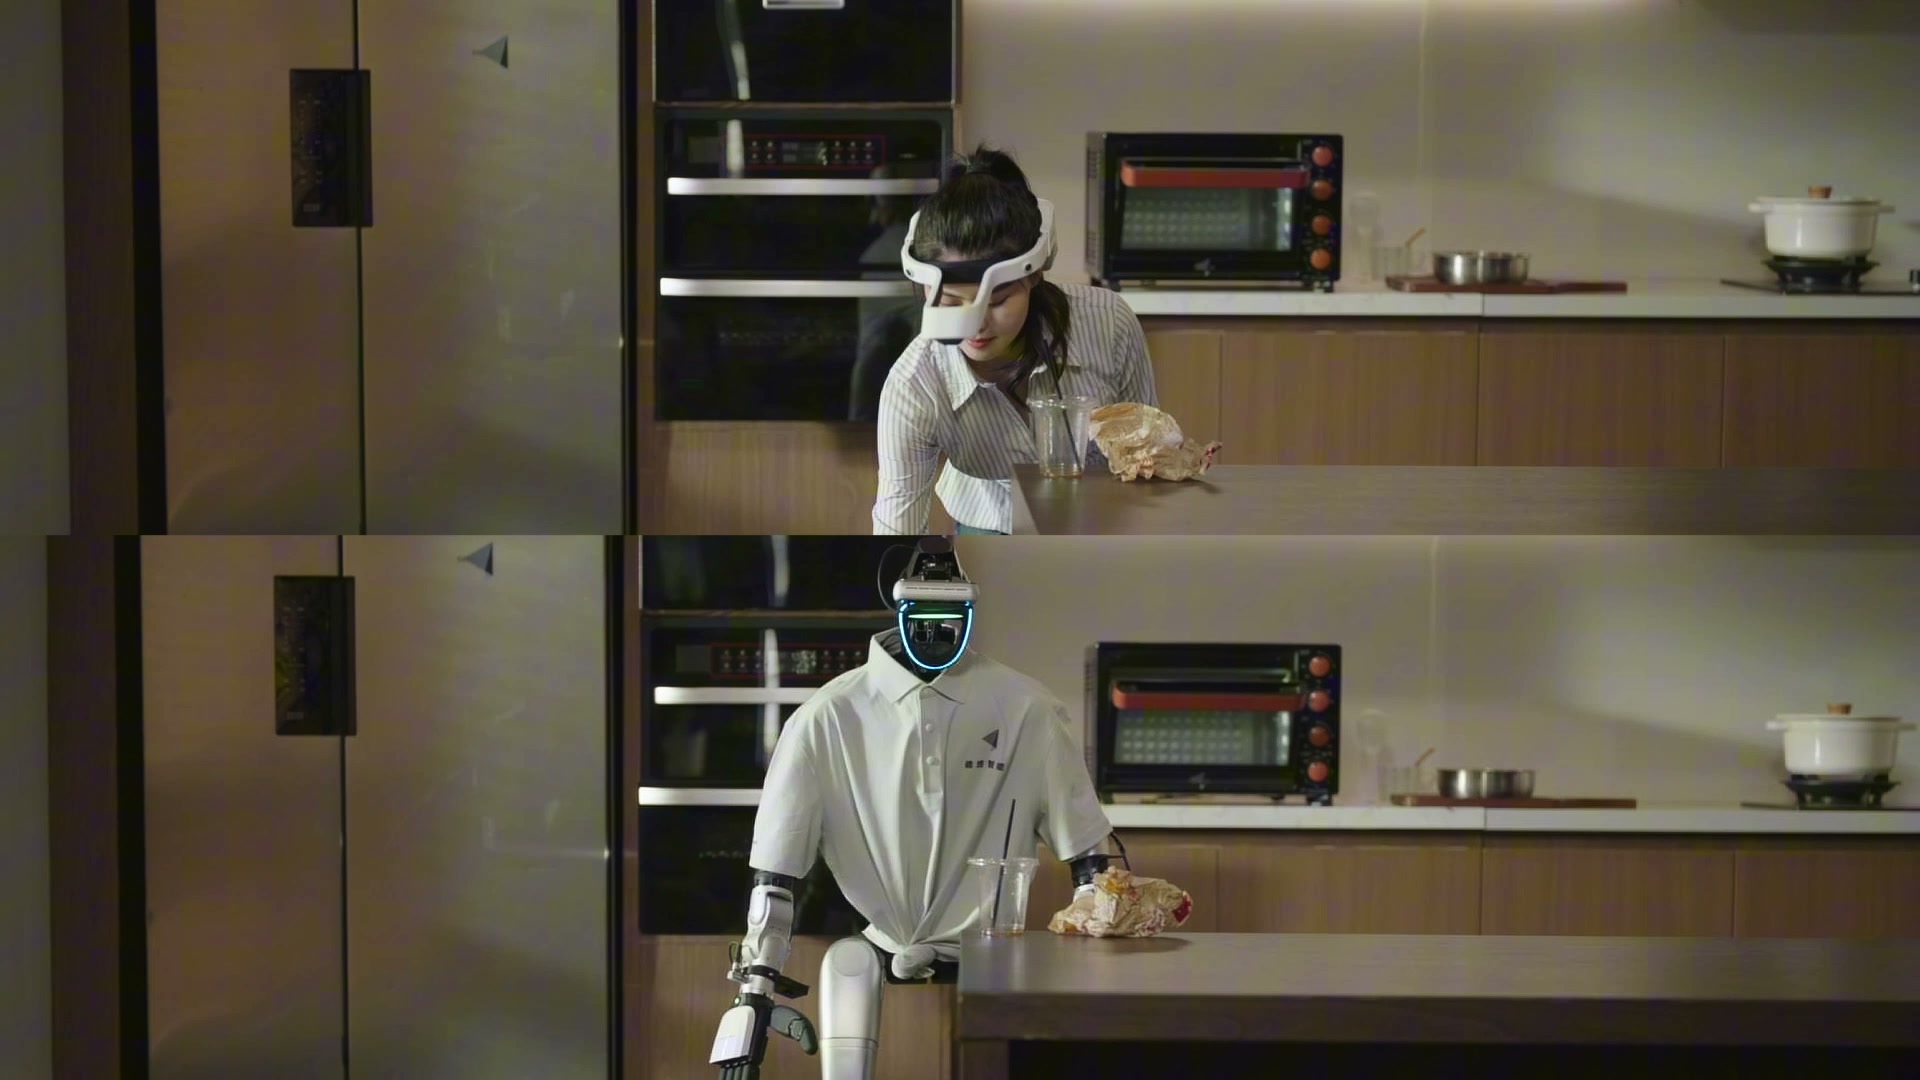
全身协同操作 | 跨本体通用
人形基础模型 Humanoid Foundation Model
德塔智能专注打造原生人形基础模型(Humanoid Foundation Models,HFMs)。HFMs拥有三大“原生”基因:由原生人形机器人数据训练,以具备原生3D空间推理能力的世界引擎为底座,构建原生类人大小脑架构,统一建模空间理解、任务推理与全身控制,使机器人能够协调双手、双腿与躯干完成全身协同操作(Loco-Manipulation),并将通用模型能力迁移至不同人形机器人本体,推动人形机器人从“会动”走向真正“能干活”。